Robotaxi的下一站:萝卜快跑为何盯上“自驾游”?


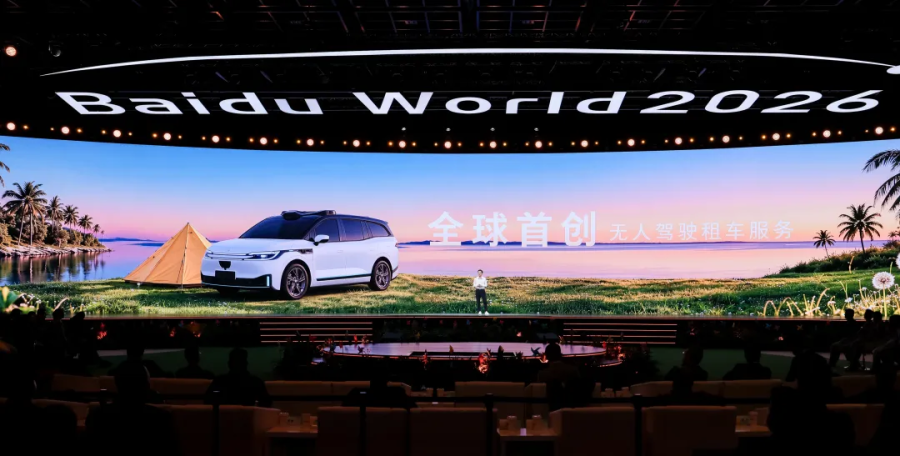
当算法接过方向盘,汽车能够承载的服务场景,或许远比我们今天看到的通勤、接驳更加广阔。
过去几年,Robotaxi行业的商业化探索,大多围绕城市通勤展开:如何扩大运营范围、提高车辆利用率、降低单次出行成本,让无人驾驶真正成为一种可规模化的城市交通服务。但当无人驾驶逐渐具备更成熟的道路运营能力,一个新的问题也随之出现:
如果汽车已经不再需要人来驾驶,它的服务边界是否还应该局限于城市通勤?
毕竟,人们对汽车的需求,从来都不只是上下班。周末去郊外兜风,假期带家人自驾游,或者在陌生城市慢悠悠地探索风景,同样是汽车生活的重要部分。
只是传统自驾游模式,有人负责驾驶,其他人才能安心欣赏风景;有人承担路线规划、停车和补能,整段旅程才能顺利完成。
而无人驾驶正在尝试改变这种分工,作为国内Robotaxi商业化的重要参与者,萝卜快跑一方面继续深耕城市通勤业务,另一方面开始探索旅游、观光等休闲体验场景。
此次百度世界大会上,萝卜快跑推出全球首创的无人驾驶自驾游服务,将传统自驾游与无人驾驶技术深度融合,为文旅出行探索出更多新业态。
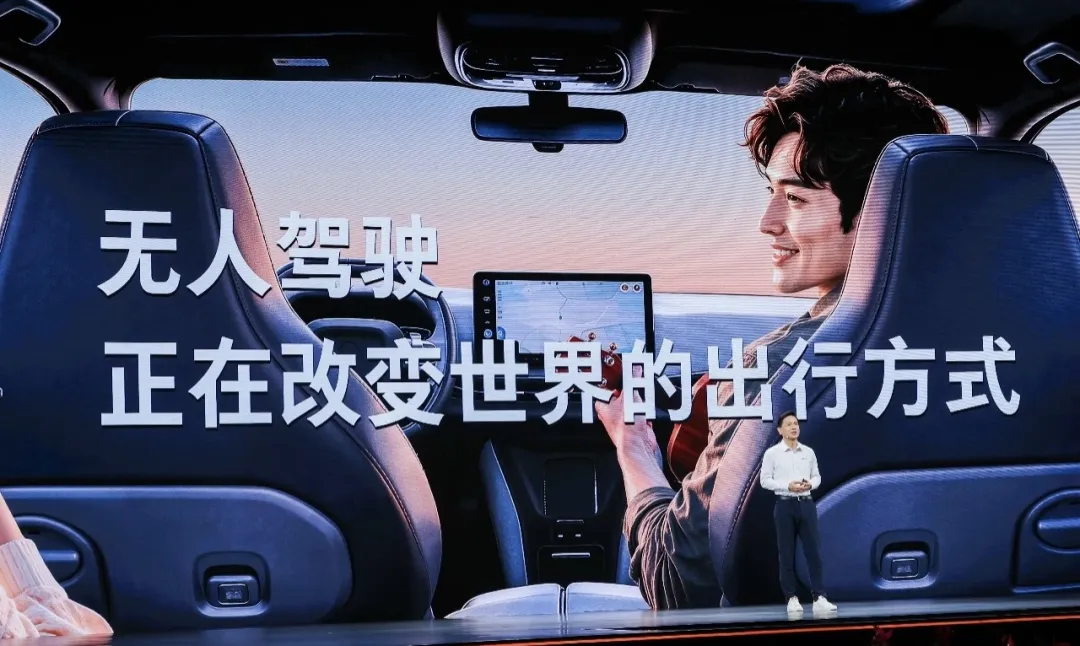
全球首创无人驾驶租车服务
01全家沉浸自驾游,来租辆无人车吧
当汽车不再需要人来驾驶,自驾游也有了新的打开方式。
过去,一家人出去自驾,总需要有个人负责看导航、找停车位、注意路况。尤其是在陌生城市或长途旅行中,开车的人往往比其他人更加疲惫。同行者可以拍照、聊天、欣赏风景、享受美食,驾驶者却时不时地要把注意力放在驾车、停放和匹配行程之上。
现在萝卜快跑这位随叫随到的“旅行搭子”,可以接你出发、陪你看风景、在你游玩时成为向导和后援。这种科幻片里才有的服务,早已走进现实。
在海南,萝卜快跑与神州租车合作推出全球唯一的无人车 “自驾游” 服务模式。游客可以通过App预约车辆,由无人车自动接驾,再根据行程安排前往不同目的地。无人驾驶开始从城市里一次普通的打车服务,向更加自由、灵活的旅游体验延伸。
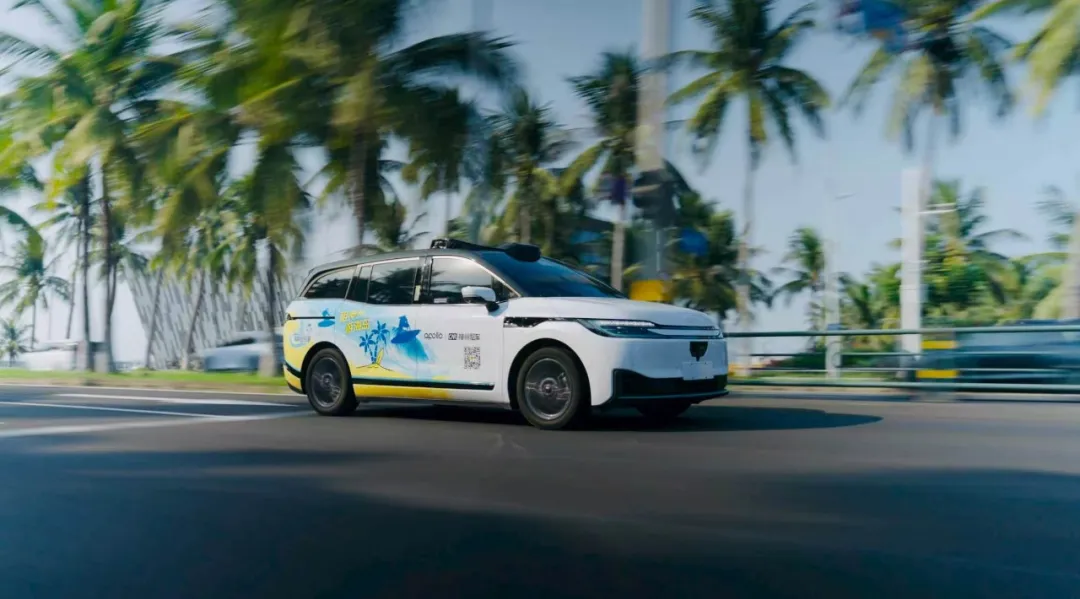
萝卜快跑在海南
事实上,把原本用于城市通勤的Robotaxi变成旅行中的专属座驾,创新并不是让无人车驶进景区,而是让它从完成一次简单的接送,转向服务一段完整的旅程。
传统观念里的Robotaxi服务很简单,乘客从A点抵达B点,一笔订单便宣告结束。但一场旅行可能要去三四个景点,在不同地方停留,有时还会因为看到路边的风景而临时改变计划。
现代人更需要从预约接驾、行程安排,到途中停靠、游览等待和下一站出发,一辆无人车有机会成为贯穿整段旅程的出行伙伴。
对于游客而言,这种变化最直观的价值,是把原本需要花在驾驶上、占比还不小的注意力,重新还给旅行本身。
当驾驶任务交给无人车,所有人都可以真正参与这段旅行。车内可以成为家人聊天的空间、朋友分享旅途见闻的空间,也可以通过智能导览和车载交互,成为了解一座城市的移动窗口。
变化还不止于此,对于旅游行业而言,无人驾驶的加入也有机会改变传统交通与旅游服务相互分离的状态。
过去,游客往往需要分别安排景区交通、景点游览和城市内的行程衔接,而无人驾驶汽车具备持续移动和服务的能力,可以尝试将不同景点、酒店和本地旅游资源连接起来。一辆车既可以承担机场、酒店与景区之间的接送,也可以根据游客的行程安排,串联沿途的热门景点、小众目的地和本地消费场所。
如果进一步接入景区预约、智能导览、餐饮推荐等服务,游客甚至可以围绕一辆无人车完成整段旅行的规划与体验。对于文旅行业来说,这也意味着无人驾驶不再只是解决景区交通问题的工具,而有机会成为连接不同旅游资源、创造新消费场景的服务入口。
从城市通勤到无人驾驶自驾游,萝卜快跑探索的不是简单增加一种用车方式,而是让Robotaxi从满足“抵达”的需求,进一步走向服务“旅程”本身。
当驾驶不再是旅行必须承担的任务,汽车也不再只是把人送到风景面前,而是有机会成为旅行体验的一部分。
02不复制国内模式,出海学会了入乡随俗
从城市通勤到无人驾驶自驾游,萝卜快跑正在不断拓宽无人驾驶的服务场景。
而当这套能力走向海外,面对不同国家的道路环境、交通规则和出行习惯,又会产生怎样的变化?
2026年7月,萝卜快跑获得香港全无人驾驶测试许可,在机场岛启动全球首个右舵左行体系下的公开道路测试。五天后,其第六代无人车又驶入伦敦,与Uber及Lyft旗下Freenow开展公开道路测试。
与此同时,在中东,无人驾驶已经开始进入当地居民的日常生活。迪拜用户可以通过Apollo Go App呼叫萝卜快跑的全无人驾驶车辆,阿布扎比的用户也可以体验无人驾驶服务。
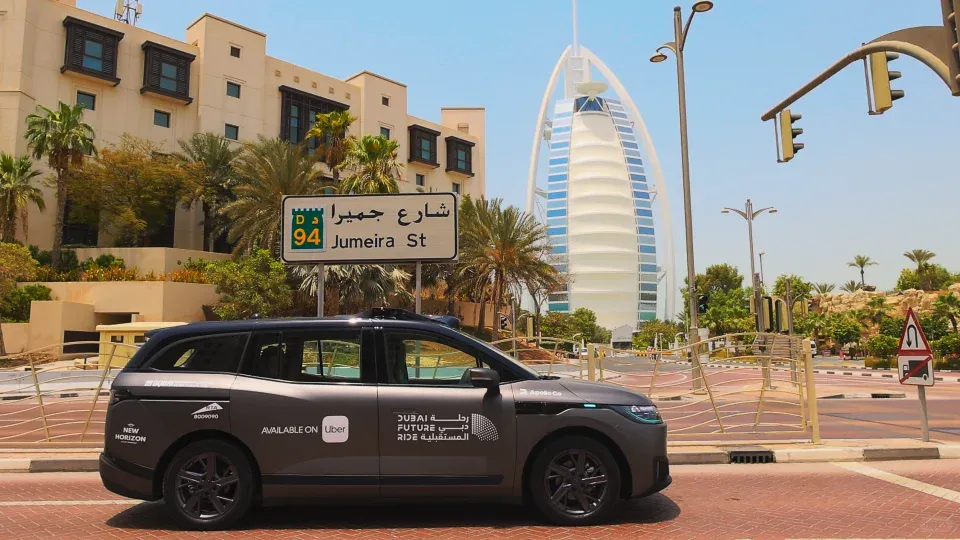
萝卜快跑在迪拜
从迪拜到阿布扎比,从香港到伦敦,萝卜快跑面对的是截然不同的市场环境,但探索的方向是一致的:让无人驾驶真正融入当地的出行生活。
这也决定了,萝卜快跑的出海并不是简单复制国内的Robotaxi运营模式。
在迪拜,萝卜快跑一方面保留Apollo Go自营App入口,另一方面接入Uber成熟的出行平台,让当地用户能够通过熟悉的叫车方式体验无人驾驶。
而在欧洲,萝卜快跑则选择了更加多样的合作方式。除了与Uber以及Lyft旗下Freenow合作开展伦敦道路测试,还与瑞士邮政巴士PostBus共同推出AmiGo服务,探索将无人驾驶融入当地公共交通体系。
不同市场有不同的交通规则,也有不同的出行需求。无人驾驶出海,真正需要复制的不是某一套固定的运营模式,而是服务不同场景、适应不同市场的能力。
国内可以从日常通勤延伸到旅游观光;到了海外,同样一套L4级自动驾驶技术,既可以为城市居民提供日常出行,也可以与当地公共交通网络结合,满足不同地区的服务需求。
对于萝卜快跑而言,这种因地制宜的探索,一方面能够扩大无人驾驶的服务范围,另一方面也让其积累更多来自不同道路环境、交通体系和用户需求的运营经验。
截至2026年8月,萝卜快跑的业务已覆盖全球28座城市,累计完成超过2300万次出行服务,自动驾驶总里程突破3.5亿公里。
从国内的无人驾驶自驾游,到海外多样化的出行服务,萝卜快跑正在尝试证明:无人驾驶并不是只能服务某一座城市、某一种出行需求,而是能够不断适应新的环境,进入更多人的生活。
而要让无人车在越来越多陌生的道路和场景中提供稳定、安全的服务,最终仍然离不开底层自动驾驶技术的持续进化。
03技术的尽头是更多生活场景
从城市通勤到无人驾驶自驾游,从国内道路到海外市场,萝卜快跑不断拓展服务边界的背后,离不开过去十余年的自动驾驶技术积累。
百度早在2013年就开始布局自动驾驶,2017年推出Apollo自动驾驶开放平台,2021年正式推出萝卜快跑自动驾驶出行服务平台。此后,到第六代RT6,百度持续推进自动驾驶技术与车辆工程、商业运营的融合,让无人驾驶逐渐从实验室里的技术验证,走向城市道路上的规模化服务。
但对于L4级自动驾驶而言,真正的挑战并不只是让汽车学会开车,而是让它能够在更多陌生、复杂的道路环境中稳定运行。
尤其当无人驾驶开始进入旅游场景,车辆面对的不再只是相对固定的城市通勤路线,还可能涉及更长的连续行程、不同景区道路,以及更加灵活的出行需求。而当这套服务走向海外,左右舵差异、交通规则和驾驶习惯的变化,又会带来新的考验。
如何让无人车更快适应这些不同的场景,成为自动驾驶规模化发展的关键。
11月3日,百度Apollo首次披露面向物理AI的世界模型Apollo World,可以在虚拟世界中还原复杂的交通环境,让无人驾驶系统提前学习和验证不同场景下的驾驶能力。
不同于按照固定脚本运行的传统仿真,Apollo World能够模拟具备自主决策能力的车辆、行人等交通参与者。比如,当无人车在陌生道路上变道时,周围车辆可能减速让行,也可能继续驶过,虚拟环境会随着无人车的动作产生不同反馈。
无论是旅游途中连续经过不同景点,还是在海外适应陌生的交通环境,都需要自动驾驶系统具备更强的场景适应能力。通过真实数据与虚拟训练相结合,一些复杂交通场景可以被反复推演和验证,为无人驾驶拓展新的服务范围提供技术支撑。
而萝卜快跑过去十余年积累的真实运营数据,又能够不断丰富虚拟世界,让技术训练与实际道路运营形成相互促进的循环。
这也是百度技术积累的价值所在:技术进步不只是为了让无人车开得更聪明,而是为了让它能够去更多地方,服务更多不同需求的人。
回过头来看,从上下班的一次接送,到旅行途中的一路相伴,无人驾驶正在逐渐改变人们与汽车相处的方式。
或许未来有一天,当我们来到一座陌生城市,叫上一辆无人车去看风景,会像今天打开手机打车一样自然。那时,人们未必还会关心车辆背后运行着怎样复杂的算法,只会享受一段不必操心驾驶、可以尽情欣赏风景的旅程。
科技的价值,最终还是要回到人的体验。从通勤到旅行,从国内到海外,无人驾驶正在从一件被围观的技术,变成一种能够陪伴人们生活的服务。
